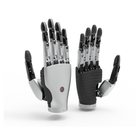
- Seis atuadores independentes Cada dedo move-se de forma independente e o polegar move-se em duas direções, o que proporciona a oposição de que dependem agarrar, pinçar e segurar.
- Tamanho de mão humana com 480 g Uma palma de 80 mm, uma largura máxima de 132 mm e um comprimento de 205 mm com dedos de 97 mm mantêm a mão próxima da escala humana.
- Preensão de fecho de 40 N As pontas dos dedos empurram com 10 N, o polegar com 12 N, a preensão de fecho atinge 40 N e a tração da palma 80 N.
- Subdivisão da força por controlo de binário O algoritmo de controlo de binário da Ti5 divide a força comandada em passos finos para objetos frágeis, moles ou irregulares.
- Controlo coordenado de várias articulações Várias articulações movem-se em conjunto com um único comando, pelo que os gestos naturais não precisam de ser programados articulação a articulação.
- 7,4 V, 3 A de pico A mão consome 0,1 A em repouso e até 3 A com uma alimentação de 7,4 V, o que a torna adequada para robôs alimentados por bateria.
- Feita para trabalhar com braços Ti5 A Ti5 concebeu a mão para trabalhar com os seus próprios braços colaborativos das séries ARM e EBLM.


Descrição
A mão biónica inteligente Ti5 é a mão robótica biónica de cinco dedos da Ti5 Robotics na sua linha Cool Hand, construída como efetor final de precisão para robôs humanoides, braços colaborativos e investigação em manipulação. Seis atuadores independentes movem os dedos, e o polegar move-se em duas direções, o que proporciona a oposição de que dependem agarrar, pinçar e segurar. A mão completa pesa 480 g.
O seu tamanho aproxima-se do de uma mão humana: uma palma de 80 mm, uma largura máxima de 132 mm, um comprimento total de 205 mm com dedos de 97 mm, e 132 mm desde a base do polegar até à parte inferior da palma. As pontas dos dedos empurram com 10 N, os dedos pressionam lateralmente com 8 N e o polegar com 12 N, a preensão de fecho atinge 40 N e a tração da palma 80 N, pelo que a mesma mão cobre desde uma pinça ligeira até uma preensão de força firme.
O algoritmo de controlo de binário da Ti5 divide a força comandada em passos finos para objetos frágeis, moles ou irregulares, e o controlo coordenado de várias articulações move vários dedos em conjunto com um único comando, pelo que os gestos naturais não precisam de ser programados articulação a articulação. A tecnologia própria de controlo por deteção de movimento da Ti5 está na base de ambos. O consumo é modesto — 7,4 V, 0,1 A em repouso e até 3 A no máximo — e adapta-se tanto a plataformas alimentadas por bateria como a uma fonte de alimentação de bancada.
A Ti5 fabrica a mão para a produção industrial, a investigação e o ensino, o serviço comercial e a reabilitação médica, e concebeu-a para trabalhar com os seus braços colaborativos das séries ARM e EBLM. A interface de comunicação, o lado da mão e a montagem noutros braços são confirmados com o orçamento. Compare-a com as restantes mãos robóticas destras da nossa gama.
Capacidades principais
- Seis atuadores independentes: Cada dedo move-se de forma independente e o polegar move-se em duas direções, o que proporciona a oposição de que dependem agarrar, pinçar e segurar.
- Tamanho de mão humana com 480 g: Uma palma de 80 mm, uma largura máxima de 132 mm e um comprimento de 205 mm com dedos de 97 mm mantêm a mão próxima da escala humana.
- Preensão de fecho de 40 N: As pontas dos dedos empurram com 10 N, o polegar com 12 N, a preensão de fecho atinge 40 N e a tração da palma 80 N.
- Subdivisão da força por controlo de binário: O algoritmo de controlo de binário da Ti5 divide a força comandada em passos finos para objetos frágeis, moles ou irregulares.
- Controlo coordenado de várias articulações: Várias articulações movem-se em conjunto com um único comando, pelo que os gestos naturais não precisam de ser programados articulação a articulação.
- 7,4 V, 3 A de pico: A mão consome 0,1 A em repouso e até 3 A com uma alimentação de 7,4 V, o que a torna adequada para robôs alimentados por bateria.
- Feita para trabalhar com braços Ti5: A Ti5 concebeu a mão para trabalhar com os seus próprios braços colaborativos das séries ARM e EBLM.
Este modelo é vendido mediante orçamento. A configuração, os acessórios, o âmbito da integração e o prazo de entrega alteram o valor final, pelo que o preço é confirmado para cada projeto em vez de ser publicado.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a montagem nas suas instalações.
Características
Especificações
| Marca | Ti5 Robotics |
|---|---|
| Modelo | Intelligent Bionic Hand (série Cool Hand) |
| Dedos | 5 |
| Graus de liberdade | 6 |
| Acionamento | 6 atuadores internos; cada dedo move-se de forma independente e o polegar em duas direções |
| Peso | 480 g |
| Largura da palma | 80 mm |
| Largura máxima da mão | 132 mm |
| Comprimento total com os dedos | 205 mm |
| Comprimento dos dedos | 97 mm |
| Da base do polegar à parte inferior da palma | 132 mm |
| Força na ponta do dedo | 10 N |
| Força lateral dos dedos | 8 N |
| Força do polegar | 12 N |
| Força de preensão de fecho | 40 N |
| Força de tração da palma | 80 N |
| Tensão de funcionamento | 7,4 V |
| Corrente em repouso | 0,1 A |
| Corrente máxima | 3 A |
| Controlo | Algoritmo de controlo de binário para subdivisão da força; controlo coordenado de várias articulações; controlo por deteção de movimento |
| Ações de preensão | Agarrar, pinçar, segurar |
| Braços compatíveis | Braços colaborativos Ti5 das séries ARM e EBLM |
| Interface de comunicação | A confirmar no orçamento |
| Interface de montagem | A confirmar no orçamento |
| Lado da mão | A confirmar no orçamento |
Setores
Perguntas frequentes
É vendida mediante orçamento: a configuração, a quantidade e a entrega são confirmadas para cada projeto.
Seis, a partir de seis atuadores internos. Cada dedo move-se de forma independente e o polegar move-se em duas direções.
A força na ponta do dedo é de 10 N, a força lateral dos dedos de 8 N, a do polegar de 12 N, a preensão de fecho de 40 N e a tração da palma de 80 N.
Pesa 480 g, com uma palma de 80 mm, uma largura máxima de 132 mm e um comprimento total de 205 mm com os dedos de 97 mm.
Funciona a 7,4 V, com um consumo de 0,1 A em repouso e até 3 A no máximo, o que a torna adequada tanto para humanoides alimentados por bateria como para montagens de bancada.
A Ti5 concebeu-a para trabalhar com os seus braços colaborativos das séries ARM e EBLM. A interface de comunicação, o lado da mão e a montagem no seu braço são confirmados com o orçamento.
Vistos recentemente
Ainda não visualizou nenhum produto.