- Valódi lábakon járó mobilitás A fordított térdű lábak legfeljebb 1,8 m/s sebességgel viszik a robotot padlón és füvön, 30 és 35° közötti lejtőkön fel és 16 cm-es lépcsőfokokon át.
- Követ és kikerül Az elülső és hátsó kamerák és mélységkamerák révén követ egy személyt, követ egy célpontot, és automatikusan fékez az elöl vagy hátul lévő akadályoknál.
- Hangutasítások A hallgatók szóban adnak utasításokat, és szóbeli válaszokat kapnak, ami egyszerű első lépés az ember-robot interakcióban.
- 3 és 7 kg közötti teher A hátán lévő moduláris rögzítő érzékelőket, kisebb dobozokat vagy projekteszközöket fogad.
- A távirányítótól a kódig Az órák a távirányítóval és az alkalmazással kezdődnek, majd az alap SDK-val folytatódnak C++ és Python API-kkal, ROS-szal és Isaac Gym szimulációval.
- Ugyanaz a test, mint a Vision és a Sentinel Az Entry Level változaton szerzett tudás átvihető a magasabb változatokra, amelyek ugyanazt a testet és lábakat használják.
- Körülbelül 1,5 óra töltésenként A szabványos 4000 mAh-s akkumulátor körülbelül 1,5 órát bír, az opcionális 8000 mAh-s nagy kapacitású akkumulátor ezt körülbelül 2,5 órára növeli.

Leírás
A Rover X1 Explorer Entry Level a Dobot Explorer sorozatának belépő változata, amely a négylábú Rover X1 oktatási változata. Pontszerű lábú, fordított térdízületes robotkutya, tömege körülbelül 15,5 kg, legfeljebb 1,8 m/s sebességgel jár, 30 és 35° közötti lejtőkön is felmegy, és legfeljebb 16 cm magas akadályokon is átlép, miközben 3 és 7 kg közötti terhet visz.
Már a dobozból kivéve követ egy személyt, vizuálisan követi a célpontokat, automatikus fékezéssel kikerüli az elöl és hátul lévő akadályokat, és válaszol a hangutasításokra, ehhez elöl és hátul 1080p kamerákat, valamint elülső és hátsó mélységkamerákat használ. Az órák a Bluetooth-távirányítóval és az alkalmazással kezdődnek, majd az alap SDK következik: C++ és Python API-k magas szintű parancsokhoz, mint a sebesség, a járásmód és a mozgásmód, alacsony szintű hozzáférés az ízületi nyomatékhoz és az IMU-adatokhoz, ROS-támogatás és Isaac Gym a mozgás szimulációban történő tanításához, mielőtt az a roboton futna.
Ebben a változatban nincs MI-számítógép, Intel RealSense kamera és LiDAR, a 4000 mAh-s akkumulátorral körülbelül 1,5 órát üzemel. Az Explorer Vision egy 40 TOPS NVIDIA Orin Nanót, egy RealSense D435i-t és egy 8000 mAh-s akkumulátort ad hozzá; az Explorer Sentinel ezeken felül egy Livox Mid-360 LiDAR-t is a térképezéshez és az autonóm navigációhoz. Mindhárom ugyanazt a testet használja, így az Entry Level változatra épített órák átvihetők. Az Explorer sorozat külön termék a Rover X1 robotkutyától, az otthoni és szabadidős változattól, és oktatási SDK-val, távirányítóval és töltőállomással érkezik.
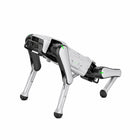
A csomag tartalma az Explorer robot, négy alap lábmodul, egy Bluetooth-távirányító, egy töltőállomás, a 4000 mAh-s akkumulátor és az alap SDK. A fotó azt az X1 testet mutatja, amely mindhárom Explorer változatban közös.
Fő képességek
- Valódi lábakon járó mobilitás: A fordított térdű lábak legfeljebb 1,8 m/s sebességgel viszik a robotot padlón és füvön, 30 és 35° közötti lejtőkön fel és 16 cm-es lépcsőfokokon át.
- Követ és kikerül: Az elülső és hátsó kamerák és mélységkamerák révén követ egy személyt, követ egy célpontot, és automatikusan fékez az elöl vagy hátul lévő akadályoknál.
- Hangutasítások: A hallgatók szóban adnak utasításokat, és szóbeli válaszokat kapnak, ami egyszerű első lépés az ember-robot interakcióban.
- 3 és 7 kg közötti teher: A hátán lévő moduláris rögzítő érzékelőket, kisebb dobozokat vagy projekteszközöket fogad.
- A távirányítótól a kódig: Az órák a távirányítóval és az alkalmazással kezdődnek, majd az alap SDK-val folytatódnak C++ és Python API-kkal, ROS-szal és Isaac Gym szimulációval.
- Ugyanaz a test, mint a Vision és a Sentinel: Az Entry Level változaton szerzett tudás átvihető a magasabb változatokra, amelyek ugyanazt a testet és lábakat használják.
- Körülbelül 1,5 óra töltésenként: A szabványos 4000 mAh-s akkumulátor körülbelül 1,5 órát bír, az opcionális 8000 mAh-s nagy kapacitású akkumulátor ezt körülbelül 2,5 órára növeli.
Az ár a fent leírt Entry Level csomagot fedi. Az osztálytermi készleteket és az opcionális tartozékokat külön árazzuk.
Vásárlás a Robotix Marketen keresztül
Az egységet újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét és a konfigurációt a kiszállítás előtt egyeztetjük, a termék ára pedig nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | Dobot |
|---|---|
| Modell | Rover X1 Explorer (Entry Level) |
| Dobot cikkszám | 1100000231 |
| Terméktípus | Pontszerű lábú, fordított térdízületes oktatási négylábú robot |
| Tömeg | Körülbelül 15,5 kg |
| Méretek | Az árajánlatban pontosítjuk |
| Végsebesség járó üzemmódban | 1,8 m/s |
| Lejtőmászás | 30° és 35° között |
| Akadálymagasság | Legfeljebb 16 cm |
| Teherbírás | 3 és 7 kg között |
| Akkumulátor | Szabványos 4000 mAh-s akkumulátor, körülbelül 1,5 óra |
| RGB kamerák | Elöl és hátul 1080p (1920 × 1080, 30 fps), fotó és videó |
| Mélységkamerák | Beépített elülső és hátsó mélységkamerák |
| MI-számítási modul | Nem tartozék (Explorer Vision és Sentinel) |
| Intel RealSense D435i | Nem tartozék (Explorer Vision és Sentinel) |
| LiDAR | Nem tartozék (Explorer Sentinel) |
| Kapcsolat | Wi-Fi 6, Bluetooth 5.2, 4G |
| Funkciók | Autonóm követés, MI-alapú vizuális követés, kétirányú akadálykerülés automatikus fékezéssel, hanginterakció, alkalmazásos vezérlés, OTA-frissítések |
| Fejlesztés | Alap SDK, C++ és Python API-k (magas és alacsony szintű), ROS-támogatás, Isaac Gym szimuláció |
| A csomag tartalma | Explorer robot, négy alap lábmodul, Bluetooth-távirányító, töltőállomás, szabványos 4000 mAh-s akkumulátor, alap SDK |
| Opcionális tartozékok | 8000 mAh-s nagy kapacitású akkumulátor, Explorer gyorscserés kerékkészlet (×4), gyorsrögzítő híd, automatikus töltőállomás |
| Garancia | 12 hónap |
Iparágak
Gyakran ismételt kérdések
Az Explorer a Rover X1 oktatási sorozata. Az Entry Level alap SDK-val, C++ és Python API-kkal, ROS- és Isaac Gym-támogatással, Bluetooth-távirányítóval és töltőállomással érkezik, és az otthoni, szabadidős Rover X1-től külön kapható.
Nincs. Az Explorer Vision egy 40 TOPS NVIDIA Orin Nanót és egy Intel RealSense D435i-t ad hozzá, az Explorer Sentinel pedig ezen felül egy Livox Mid-360 LiDAR-t.
Körülbelül 1,5 órát a szabványos 4000 mAh-s akkumulátorral. Az opcionális 8000 mAh-s nagy kapacitású akkumulátor körülbelül 2,5 órát ad.
Igen. Az alap SDK C++ és Python API-kat kínál magas szintű mozgásparancsokhoz és alacsony szintű ízületvezérléshez, ROS-támogatással és Isaac Gym szimulációval.
Körülbelül 15,5 kg, és 3 és 7 kg közötti terhet visz a moduláris rögzítőjén.
A Dobot Rover X1 Explorer Entry Level robotkutya ára az Ön piacán Rs. 294,300. Mennyiségi vagy projektrendelés esetén üzleti ajánlatért lépjen kapcsolatba velünk.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.