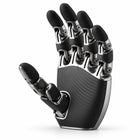
- 22 articulations, toutes motorisées Cinq dans le pouce, quatre chacune dans l'index, le majeur et l'annulaire, et cinq dans l'auriculaire, qui gagne un axe de roulis.
- Échelle d'une main humaine pour 620 g Une main en alliage d'aluminium mesurant 102 × 187 × 26 mm, qui tient 1 kg en continu et 2 kg en pointe.
- Protection contre les chocs sur chaque articulation Une structure de protection préserve les micro-réducteurs de précision lorsqu'une articulation subit un choc extérieur extrême.
- Réversible, avec doubles encodeurs Chaque articulation peut être entraînée à rebours et rapporte sa position par deux encodeurs.
- Ethernet Gigabit, USB ou RS-485 Deux ports Ethernet T1s et l'USB font tourner la boucle de commande à 1 000 Hz, le RS-485 haut débit à 50 Hz, et en configuration Ethernet une caméra de paume se branche directement sur la main.
- 15–65 V via XT30 La main accepte une large plage d'alimentation via un connecteur XT30 et consomme jusqu'à 200 W en pointe.

Description
L'Unitree Dex5-S est la main robotique dextre à 22 degrés de liberté d'Unitree, construite à l'échelle 1:1 d'une main humaine, chaque articulation étant entraînée par son propre moteur. Le pouce possède cinq degrés de liberté, l'index, le majeur et l'annulaire quatre chacun, et l'auriculaire cinq, dont un axe de roulis ; les 22 articulations sont toutes réversibles, dotées de doubles encodeurs et équipées de micro-réducteurs de précision.
Cet actionnement intégral la distingue de la Dex5-1 d'Unitree, qui compte 20 degrés de liberté dont 16 actifs, pèse 1 100 g et se connecte en USB. La Dex5-S concentre davantage de mouvements dans une main plus petite : 620 g dans un boîtier en alliage d'aluminium mesurant 102 × 187 × 26 mm, avec 1 kg tenu en continu et 2 kg en pointe. Elle convient aux équipes de recherche et aux constructeurs d'humanoïdes qui travaillent sur la téléopération, la manipulation dans la main et l'apprentissage à partir de démonstrations humaines, où une main de la taille de celle de l'opérateur garde une correspondance directe des mouvements.
Chaque articulation dispose d'une structure de protection contre les chocs qui préserve ses engrenages lorsqu'elle subit un choc extérieur extrême. La main fonctionne sous 15–65 V via un connecteur XT30 avec un pic de 200 W et se connecte en Ethernet Gigabit (deux ports T1s, 1000BASE-T1), en USB ou en RS-485 haut débit à 6 Mbit/s ; l'Ethernet et l'USB ferment la boucle de commande à 1 000 Hz, le RS-485 à 50 Hz. En configuration Ethernet, une caméra de paume se branche directement sur la main. Chaque articulation accepte des consignes de mode, de position, de vitesse, de couple, de raideur et d'amortissement, et renvoie le mode, la position, la vitesse, le couple, la température, la tension et le courant.
Il s'agit de la Dex5-S sans détection tactile ; la Dex5-S Pro l'ajoute à la même main. Le côté de la main et le montage sur votre bras ou votre humanoïde sont confirmés avec le devis. Comparez-la avec nos autres mains robotiques dextres.
Capacités clés
- 22 articulations, toutes motorisées : Cinq dans le pouce, quatre chacune dans l'index, le majeur et l'annulaire, et cinq dans l'auriculaire, qui gagne un axe de roulis.
- Échelle d'une main humaine pour 620 g : Une main en alliage d'aluminium mesurant 102 × 187 × 26 mm, qui tient 1 kg en continu et 2 kg en pointe.
- Protection contre les chocs sur chaque articulation : Une structure de protection préserve les micro-réducteurs de précision lorsqu'une articulation subit un choc extérieur extrême.
- Réversible, avec doubles encodeurs : Chaque articulation peut être entraînée à rebours et rapporte sa position par deux encodeurs.
- Ethernet Gigabit, USB ou RS-485 : Deux ports Ethernet T1s et l'USB font tourner la boucle de commande à 1 000 Hz, le RS-485 haut débit à 50 Hz, et en configuration Ethernet une caméra de paume se branche directement sur la main.
- 15–65 V via XT30 : La main accepte une large plage d'alimentation via un connecteur XT30 et consomme jusqu'à 200 W en pointe.
Acheter via Robotix Market
Cette unité est neuve, issue de circuits de distribution établis, et expédiée dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | Unitree Robotics |
|---|---|
| Modèle | Dex5-S |
| Échelle | Main humaine 1:1 |
| Degrés de liberté | 22 |
| Pouce | 5 DDL |
| Index, majeur et annulaire | 4 DDL chacun |
| Auriculaire | 5 DDL, dont un axe de roulis |
| Actionnement | Les 22 articulations motorisées et réversibles |
| Encodeurs | Double encodeur sur chaque articulation |
| Engrenages | Micro-réducteurs de précision |
| Protection contre les chocs | Sur les 22 DDL |
| Charge utile (en continu) | 1 kg par main |
| Charge utile en pointe | 2 kg |
| Dimensions (L × l × H) | 102 × 187 × 26 mm |
| Poids | 620 g |
| Boîtier | Alliage d'aluminium |
| Détection tactile | Aucune (présente sur la Dex5-S Pro) |
| Tension d'alimentation | 15–65 V |
| Connecteur d'alimentation | XT30 |
| Puissance de crête | 200 W |
| Communication | Ethernet T1s × 2, RS-485 haut débit × 1, USB × 1 |
| Ethernet Gigabit | Oui (configuration 1000BASE-T1) |
| Débit | 6 Mbit/s |
| Fréquence de la boucle de commande | 1 000 Hz (Ethernet T1s / USB) ; 50 Hz (RS-485 haut débit) |
| Mesures et retours | Mode, position, vitesse, couple, température, tension et courant de chaque articulation |
| Consignes de commande | Mode, position, vitesse, couple, raideur et amortissement de chaque articulation |
| Caméra de paume | Se branche directement sur la main en configuration Ethernet Gigabit |
| Côté de la main | Gauche ou droite, confirmé à la commande |
| Montage sur le robot et compatibilité | À confirmer lors du devis |
Secteurs
Questions fréquentes
La main robotique dextre Unitree Dex5-S 22-DoF est proposée à Rs. 626,100 sur votre marché.
22 : cinq dans le pouce, quatre chacun dans l'index, le majeur et l'annulaire, et cinq dans l'auriculaire, dont un axe de roulis. Les 22 articulations sont toutes motorisées et réversibles.
Non. La Dex5-S Pro ajoute la détection tactile à la même main à 22 DDL ; les dimensions, le poids et les caractéristiques électriques sont identiques.
1 kg en continu et 2 kg en pointe, par main. Chacune des 22 articulations dispose d'une protection contre les chocs pour son réducteur.
En Ethernet Gigabit (deux ports T1s, 1000BASE-T1), en USB ou en RS-485 haut débit à 6 Mbit/s, sur une alimentation de 15–65 V. L'Ethernet et l'USB font tourner une boucle de commande à 1 000 Hz et le RS-485 à 50 Hz ; le côté de la main et le montage sur votre bras ou votre humanoïde sont confirmés avec le devis.
La Dex5-1 compte 20 degrés de liberté, dont 16 actifs, pèse 1 100 g et se connecte en USB 2.0. La Dex5-S motorise les 22 articulations, ajoute un axe de roulis à l'auriculaire et est construite à l'échelle d'une main humaine, pour 620 g.
Main robotique dextre Unitree Dex5-S 22-DoF
- Prix régulier
- Rs. 626,100
- prix de vente
Consultés récemment
Vous n'avez encore consulté aucun produit.